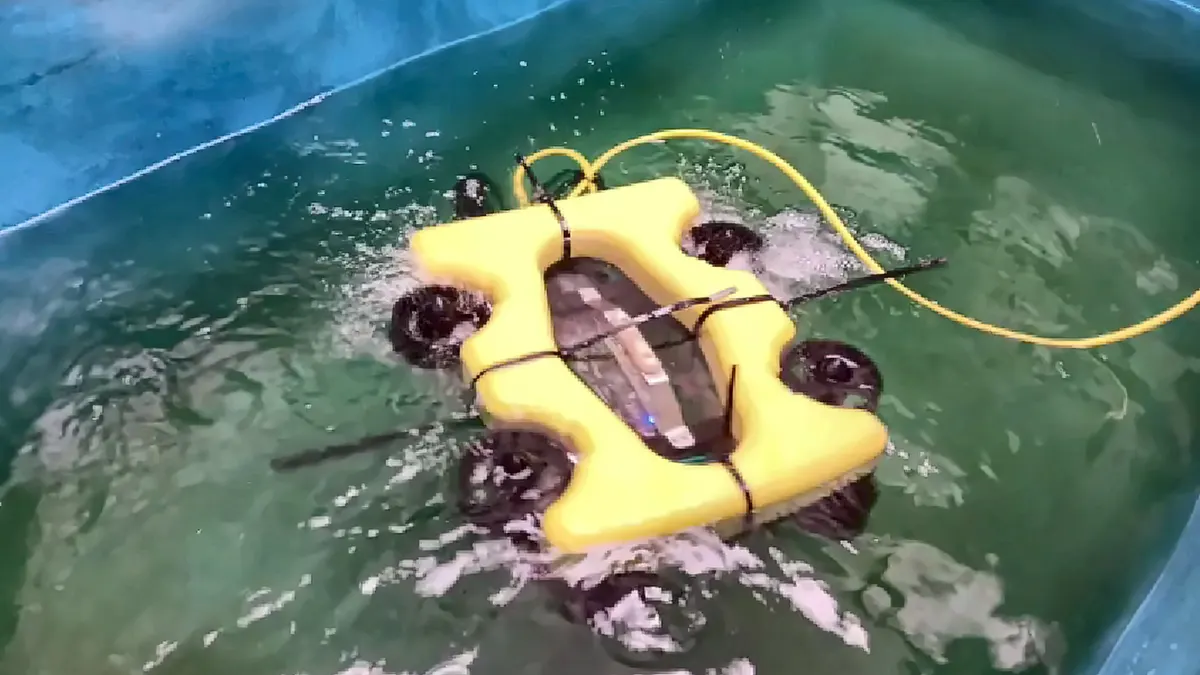
Tim Politeknik Perkapalan Negeri Surabaya memamerkan kendaraan bawah air tanpa awak atau Remotely Operated Vehicle (ROV) untuk underwater mapping pada KSTI Expo 2026. Perangkat tersebut menggabungkan sonar dan kamera untuk mendukung pendeteksian objek di perairan.
Ketua tim ROV sekaligus dosen Teknik Otomasi PPNS Imam Sutrisno menjelaskan bahwa inovasi berangkat dari kebutuhan industri maritim, termasuk PT PAL Indonesia, untuk mengenali objek yang dapat mengganggu jalur pergerakan wahana bawah air.
Sensor sonar Omniscan digunakan untuk mendeteksi objek melalui gelombang suara dan menghasilkan visualisasi dua dimensi. Teknologi ini membantu ketika air keruh atau kondisi pencahayaan membuat pengamatan kamera biasa menjadi kurang efektif.
Konteks dan tindak lanjut
ROV generasi kesembilan ini dikendalikan operator dari permukaan menggunakan tuas kendali dan kabel komunikasi data. Menurut tim pengembang, perangkat dapat menjangkau kedalaman hingga 100 meter dan memakai dua baterai dengan total durasi operasi hingga delapan jam.
Uji coba sebelumnya dilakukan di sejumlah lokasi, antara lain kawasan Jembatan Suramadu dan Gili Ketapang. Pengujian lapangan diperlukan untuk mengevaluasi kestabilan kendali, keterbacaan informasi sonar, serta kinerja perangkat pada kondisi perairan yang berbeda.
Tim masih merencanakan penyempurnaan stasiun kendali dan pilihan sumber energi. Potensi penggunaan mencakup inspeksi infrastruktur perairan serta pencarian objek bawah air, tetapi setiap penerapan operasional membutuhkan pengujian dan penilaian keselamatan sesuai kondisi lokasi.